Dalle LCD 11.6 Pouces Idéale pour Rénover un Ordinateur Portable d'Étudiant
9,99 EUR
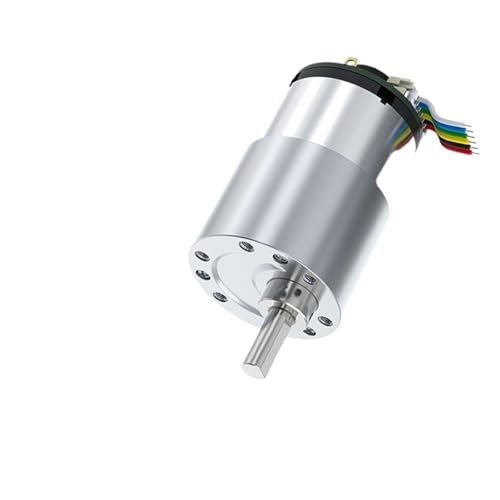
Pour les concepteurs de châssis mobiles et de systèmes de transport miniatures, le choix de la motorisation est crucial. Le moteur miniature 12V JGB37-520 répond précisément aux exigences de couple et de suivi cinématique. Sa vitesse de 10 tr/min permet des déplacements lents, précis et contrôlés, indispensables pour franchir des obstacles ou manipuler des objets fragiles avec un bras mécanique.
Grâce à l'encodeur Hall, votre carte de contrôle peut calculer la distance exacte parcourue par vos roues ou vos actionneurs. Cela élimine les erreurs de positionnement cumulatives, permettant à vos robots de suivre une trajectoire programmée avec une tolérance minimale.
| Paramètre | Valeur nominale |
|---|---|
| Tension de marche | 12V DC |
| Vitesse sur axe | 10 tr/min |
| Gestion de l'axe | Rotation horaire et antihoraire supportée |
| Surveillance | Encodeur de phase magnétique à effet Hall |
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.